
这些是 Skyfall AI 公布的展示图像,不是我们自己运行模型的输出。静态渲染只从一个视点传达物体外观。它不能确立外观背后的隐藏几何、尺寸、约束或运行行为。下面的问题是我们建议的审查标准,不是已核实的 SKY-001 能力清单。
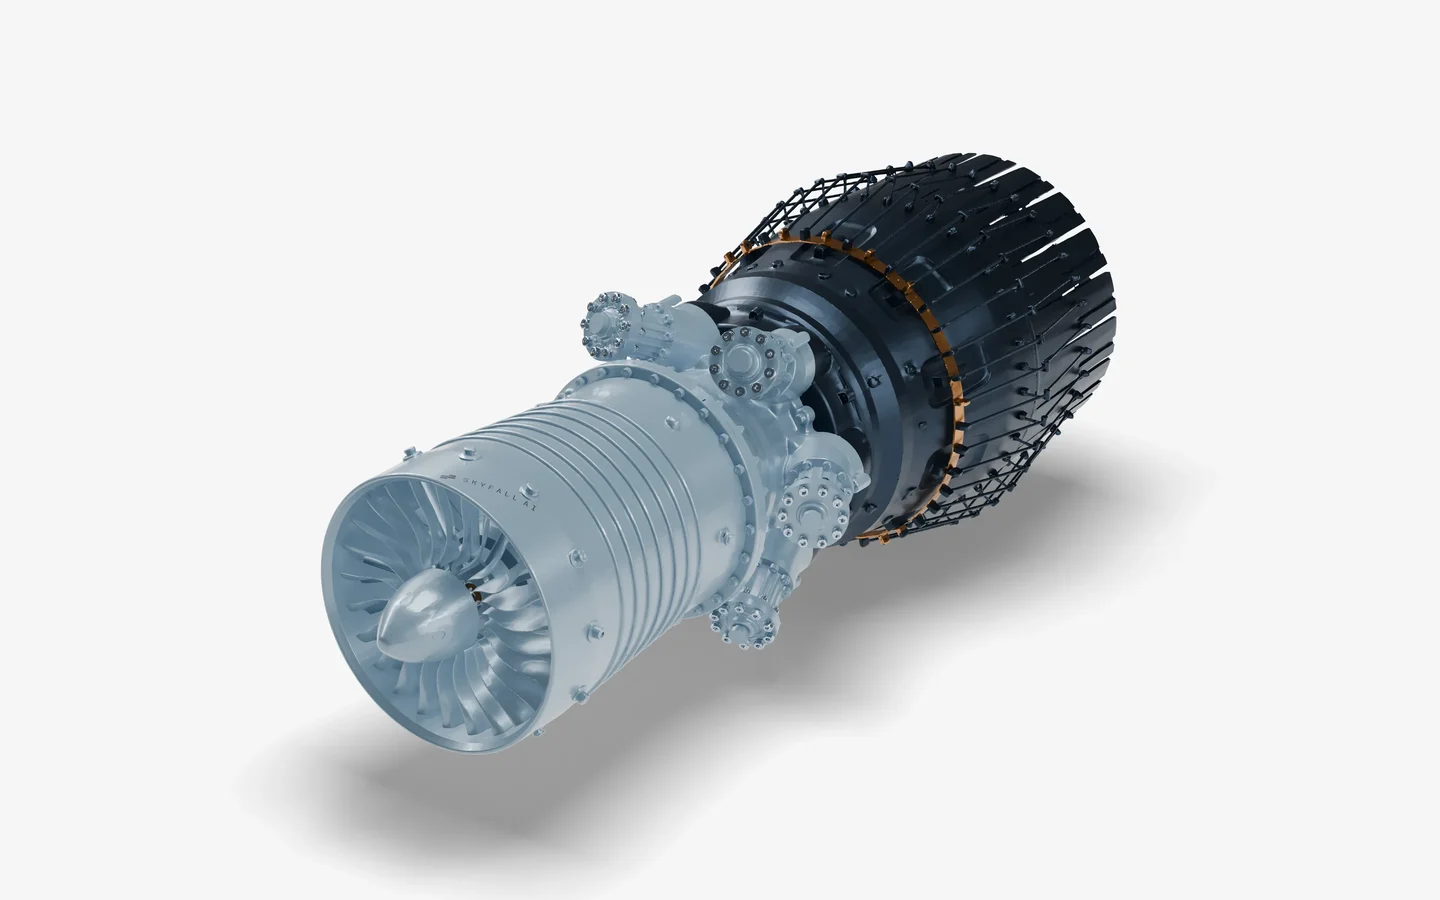
涡扇发动机:零件层级不是一台能工作的发动机。
这张图适合用来做什么
发动机适合用来思考嵌套装配:整体对象、构件组和单个零件。Skyfall 的研究描述了层级组合器,它把粗略整体拆成树并细化叶子。这使层级成为一个相关的检查目标;仅凭图片并不能显示每个看起来像构件的部分是否都是单独命名的零件。
我们关于层级组合器的解释区分生成的内部几何和测量得到的几何。不要从令人信服的外部视图推断准确的内部发动机布置。
建议的检查问题
- 零件身份:如果有设计树,哪些节点描述机匣、旋转装配及其组成零件?重复元素是不同构件,还是只是表面细节?这些是要提出的问题,不是对所提供渲染的断言。
- 界面:什么决定一个装配体相对于另一个的位置?要求剖视图和可测量几何,以检查共享轴线、安装面、预期间隙和不希望的交叉。零件树本身并不确立配合约束。
- 装配一致性:树中的零件位置是否与每个构建状态一致?审查者能否区分有意的间隙和缺失几何,而不必编造一个尺寸?
流动和热量需要单独的证据。静态图像不提供已核实的压力、温度、质量流量或材料数据。气动性能、热膨胀和结构行为需要工程规格和适当分析。即使尺寸一致的装配体也不能确立这些结果,更不能确立一台适航发动机。
为了让第一次审查更容易管理,请先使用两零件 CAD 验收练习,再把同样的证据纪律扩展到复杂装配体。
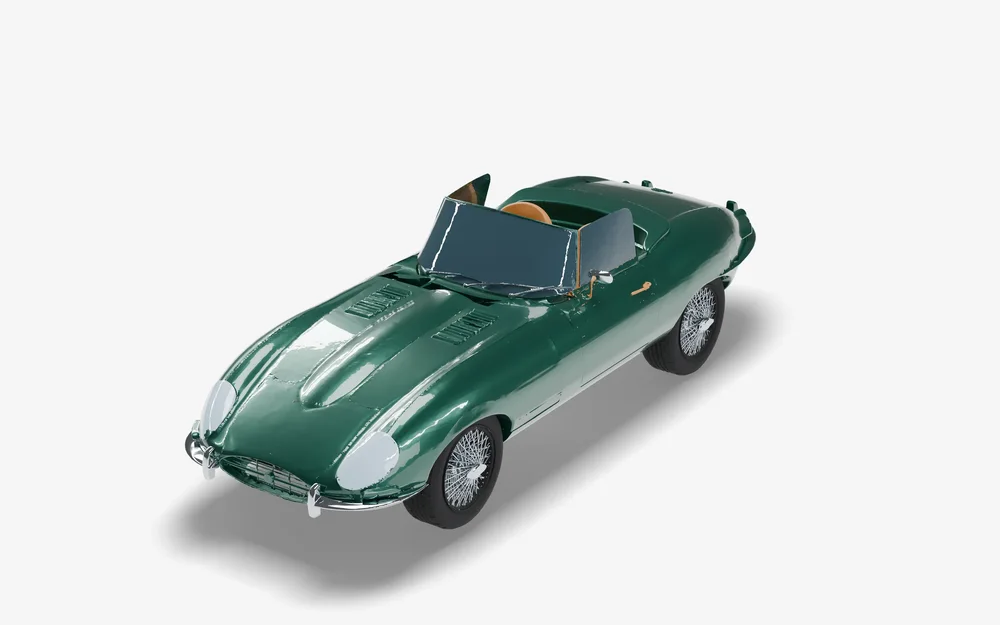
跑车:外形不是布置证据。
这张图适合用来做什么
汽车渲染让读者讨论所呈现的轮廓、比例和外部形态安排。它没有提供带尺寸的曲面模型。看起来光滑的车身不是数学曲面连续性、板件厚度或可制造板件定义的证据。
布置问的是另一个问题:所需构件能否占据可用空间,同时仍能运动、散热、连接和维护?外部视图不能回答发动机舱、乘员空间、悬架或车底的这个问题。本指南没有核实任何隐藏布置。
建议的检查问题
- 曲面定义:是否有可检查的曲面或实体,还是只有渲染状态?评估比例前要求单位、参考尺寸和多个视图。在实际几何中审查连续性和板件边界,而不是把高光解释成测量。
- 布置:哪些内部构件和占用体积被明确表示?要求剖视图或构件清单;把省略的体积标为未知,而不是把看起来空的区域当成可用空间。
- 机械约束:如果包含运动构件,什么定义转向行程、悬架行程和板件开启?检查其扫掠体积与邻近零件的关系。一个吸引人的姿态不能证明运动全程都有间隙。
- 变更传播:如果提供编辑,车轮位置或车身尺寸改变时周围几何会发生什么?要求修改前后的产物,而不是假设视觉层级会保留相关关系。
这些是建议检查,不是声称 SKY-001 当前提供车辆布置、悬架模型或可编辑曲面历史。研究把可执行 CAD 操作和可编辑特征历史放在路线图上。我们的CAD 交付指南解释渲染、几何文件和可编辑模型为什么是不同交付物。
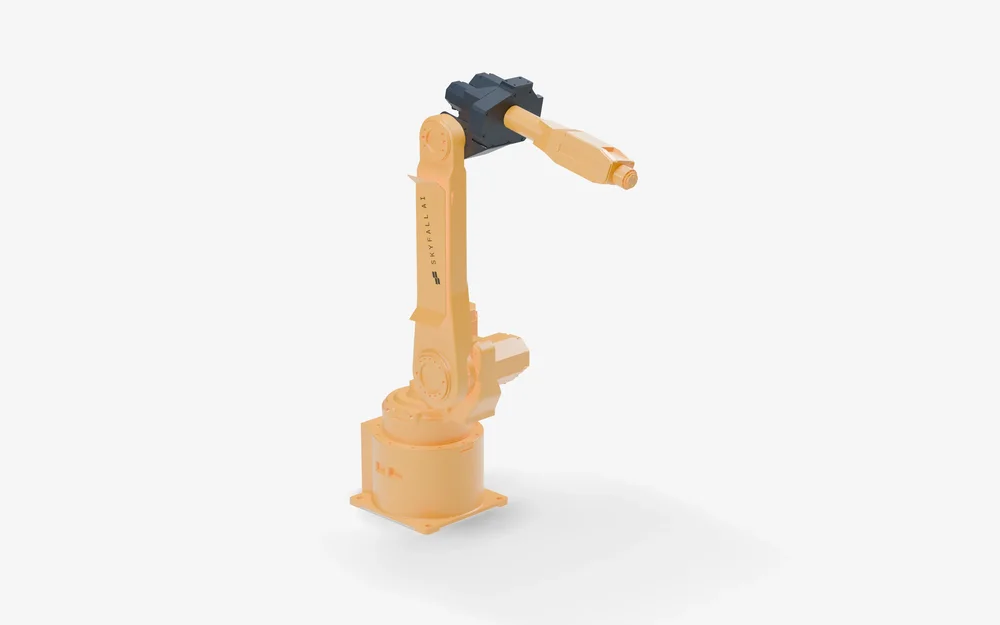
焊接机器人:一个姿态不是已标定的运动。
这张图适合用来做什么
机器人示例特别突出构件层级和运动层级的区别。一组臂状零件可以看起来像机器人,却没有定义关节轴、限位或坐标系。显示的姿态不能确立整个工作空间内的可达性,也不能确立工具位置的精度。
运动学模型把关节坐标关联到工具的位置和姿态。标定检查这个模型是否对应于某一台实体机器人。二者都不来自视觉构建序列,也都不是工作中的控制系统的证据。
建议的检查问题
- 关节定义:如果提供运动模型,关节类型、轴方向、原点和允许范围是否明确?检查每个连杆如何连接到父级,而不是从渲染形状推断关节。
- 可达性与姿态:使用什么基坐标系和工具中心点定义?评估指定工具姿态是否能在关节限位内到达,包括所需姿态,而不只是手臂看起来是否够长。
- 路径可行性:建议路径能否在整个运动中避免自碰撞和附近固定装置?起点和终点姿态不够;中间构型和有问题的运动学构型需要单独审查。
- 标定与控制:什么测量证据把虚拟几何连接到真实机器人,实际支持什么控制器接口?仅基于这张图的声称不应包括定位精度、时序、负载行为和焊接工艺设置。
不暗示任何运行保证。本示例不是机器人程序、已验证的焊接路径或安全评估。实体工作站需要具备资质的集成和安全审查;一个令人信服的模型不是执行运动的授权。
在请求机器人试用之前,使用访问指南中的集成问题确认可用界面和产物。不要假设一个展示应用就确立了集成或导出格式。
把视觉兴趣变成有边界的证据请求。
先从一个需要回答的问题开始:发动机的构件身份、汽车的占用空间,或机器人的关节定义。在设定验收标准前,询问当前产品能否提供相关产物。这些图像并不能确立那些产物可用。
- 记录来源:区分厂商展示和新的评估运行。对于一次运行,保留输入、模型版本、提供的约束和任何人工干预。
- 分开产物:按各自含义检查零件树、草图、中间状态和任何导出几何。Skyfall 指出动画过渡只是示意,保存的草图与三维几何可能不一致。
- 让未解决问题保持可见:记录哪些要求得到支持、被反驳或仍未核实,并为每项附上产物引用。不要把缺失的尺寸、构件或运动定义转成默认通过。
基准方法指南处理另一类证据:厂商公布的构建任务结果。这些结果不能验证这台发动机的热行为、这辆车的机械布置或这个机器人的控制性能。模型的总体范围和路线图请继续阅读SKY-001 如何工作。
来源、图片权属与审阅范围。
- Skyfall AI:SKY-001 产品页 — 涡扇发动机、跑车和焊接机器人展示图像及产品介绍的来源。
- Skyfall Research:Introducing SKY-001 — 2026 年 10 月 19 日文章,描述层级组合器、视觉构建状态、演示限制和未来的可执行编辑。
三张展示图均署名 Skyfall AI;图片权利和产品名称归各自所有者。收录它们不是所描绘产品制造商背书的证据。本站是独立的非官方指南,与 Skyfall AI 无关联。
我们的贡献是检查框架,不是复现实验。我们没有运行 SKY-001,没有检查这些图像背后的工程文件,没有验证所描绘的装配,也没有测试实体系统。提出的问题指出审查者需要的证据;它们不断言隐藏特征存在,也不断言模型能够提供它们。